焦化厂车辆防撞与作业区防护案例(推焦车/拦焦车)
项目现场为焦炉作业区:红焦温度高、粉尘与蒸汽浓度大,车辆防撞不适合依赖人工瞭望。
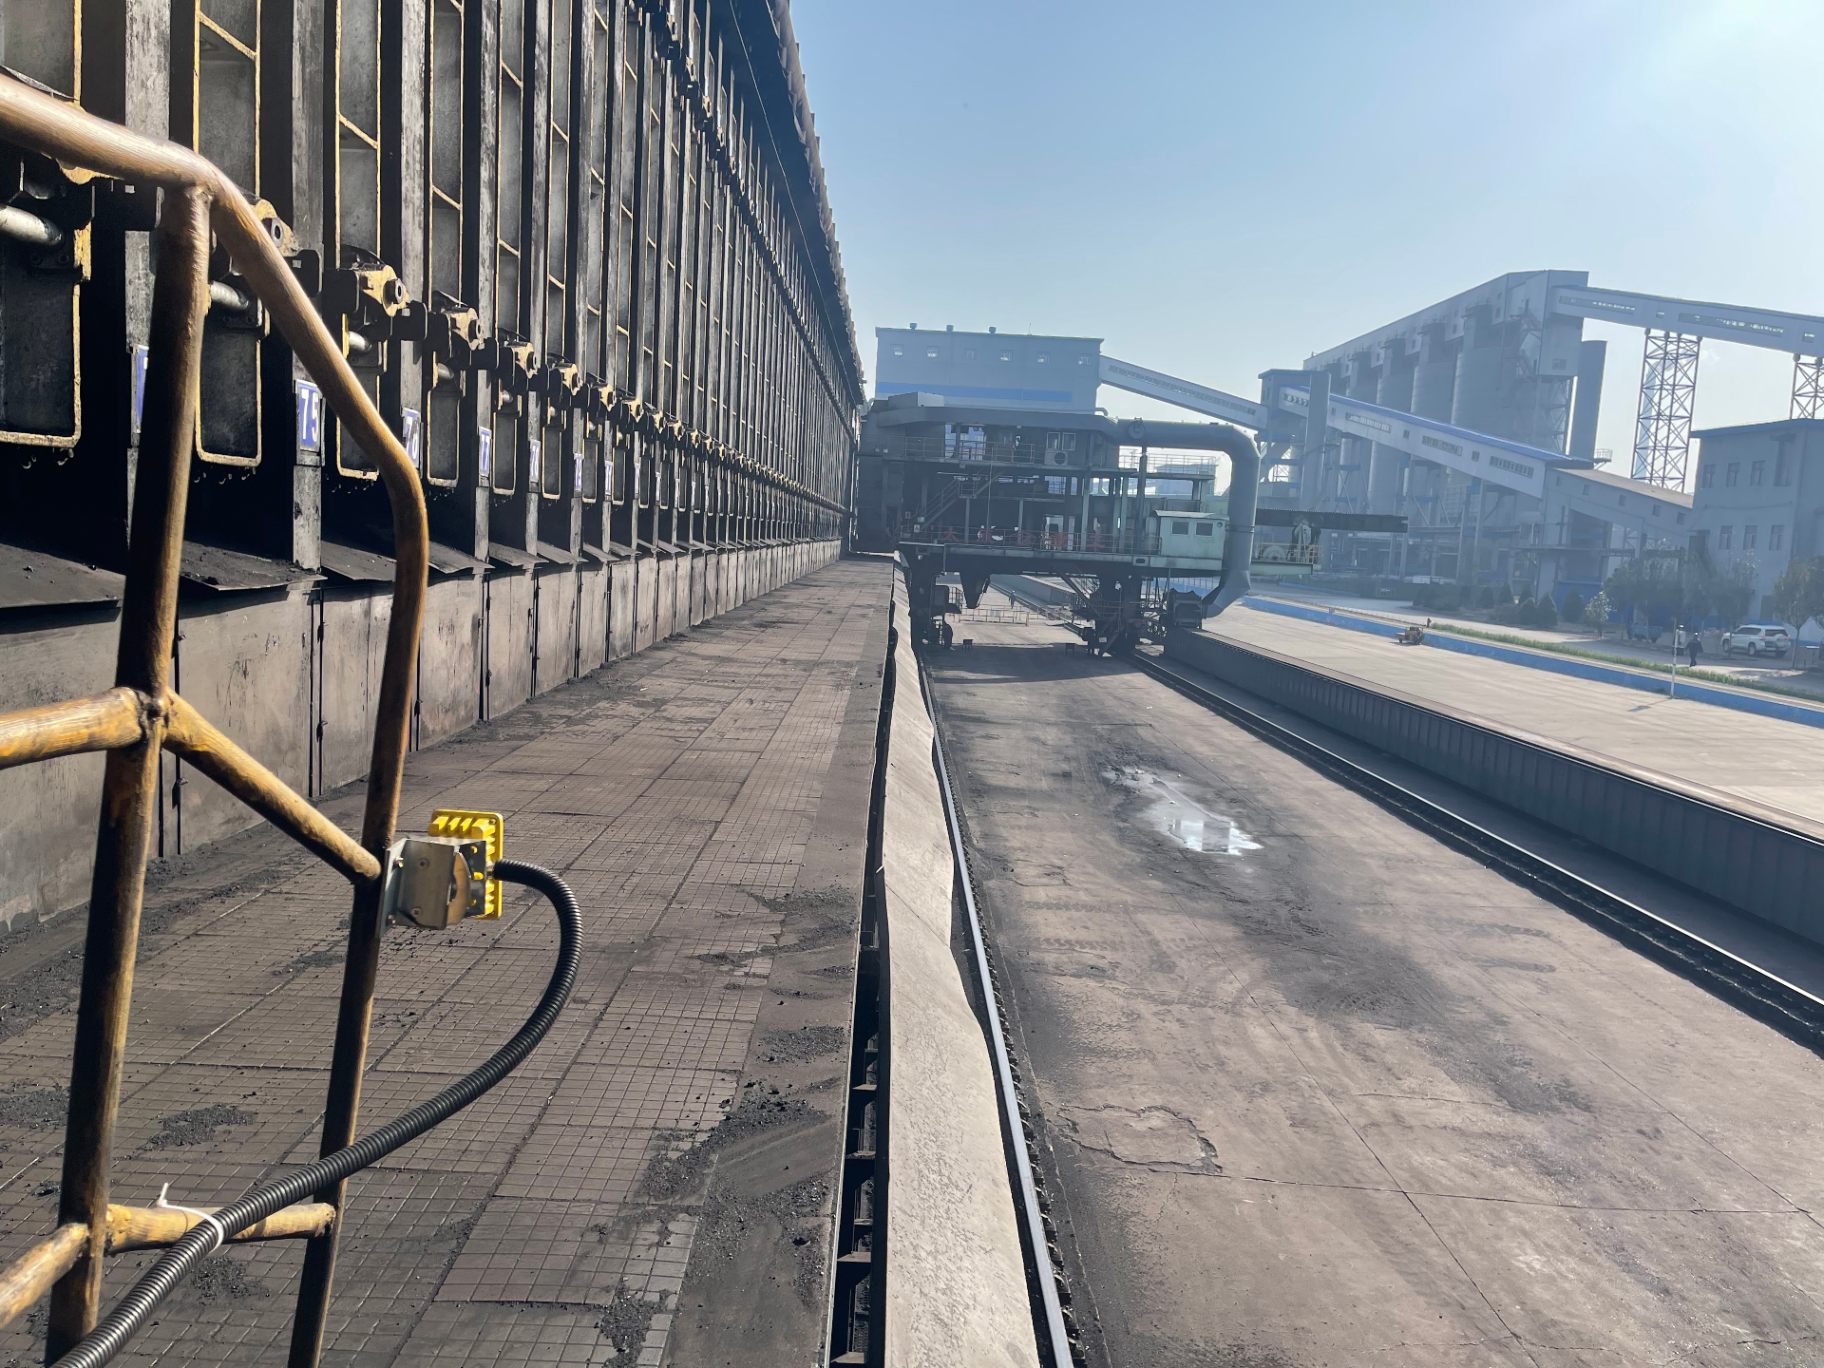
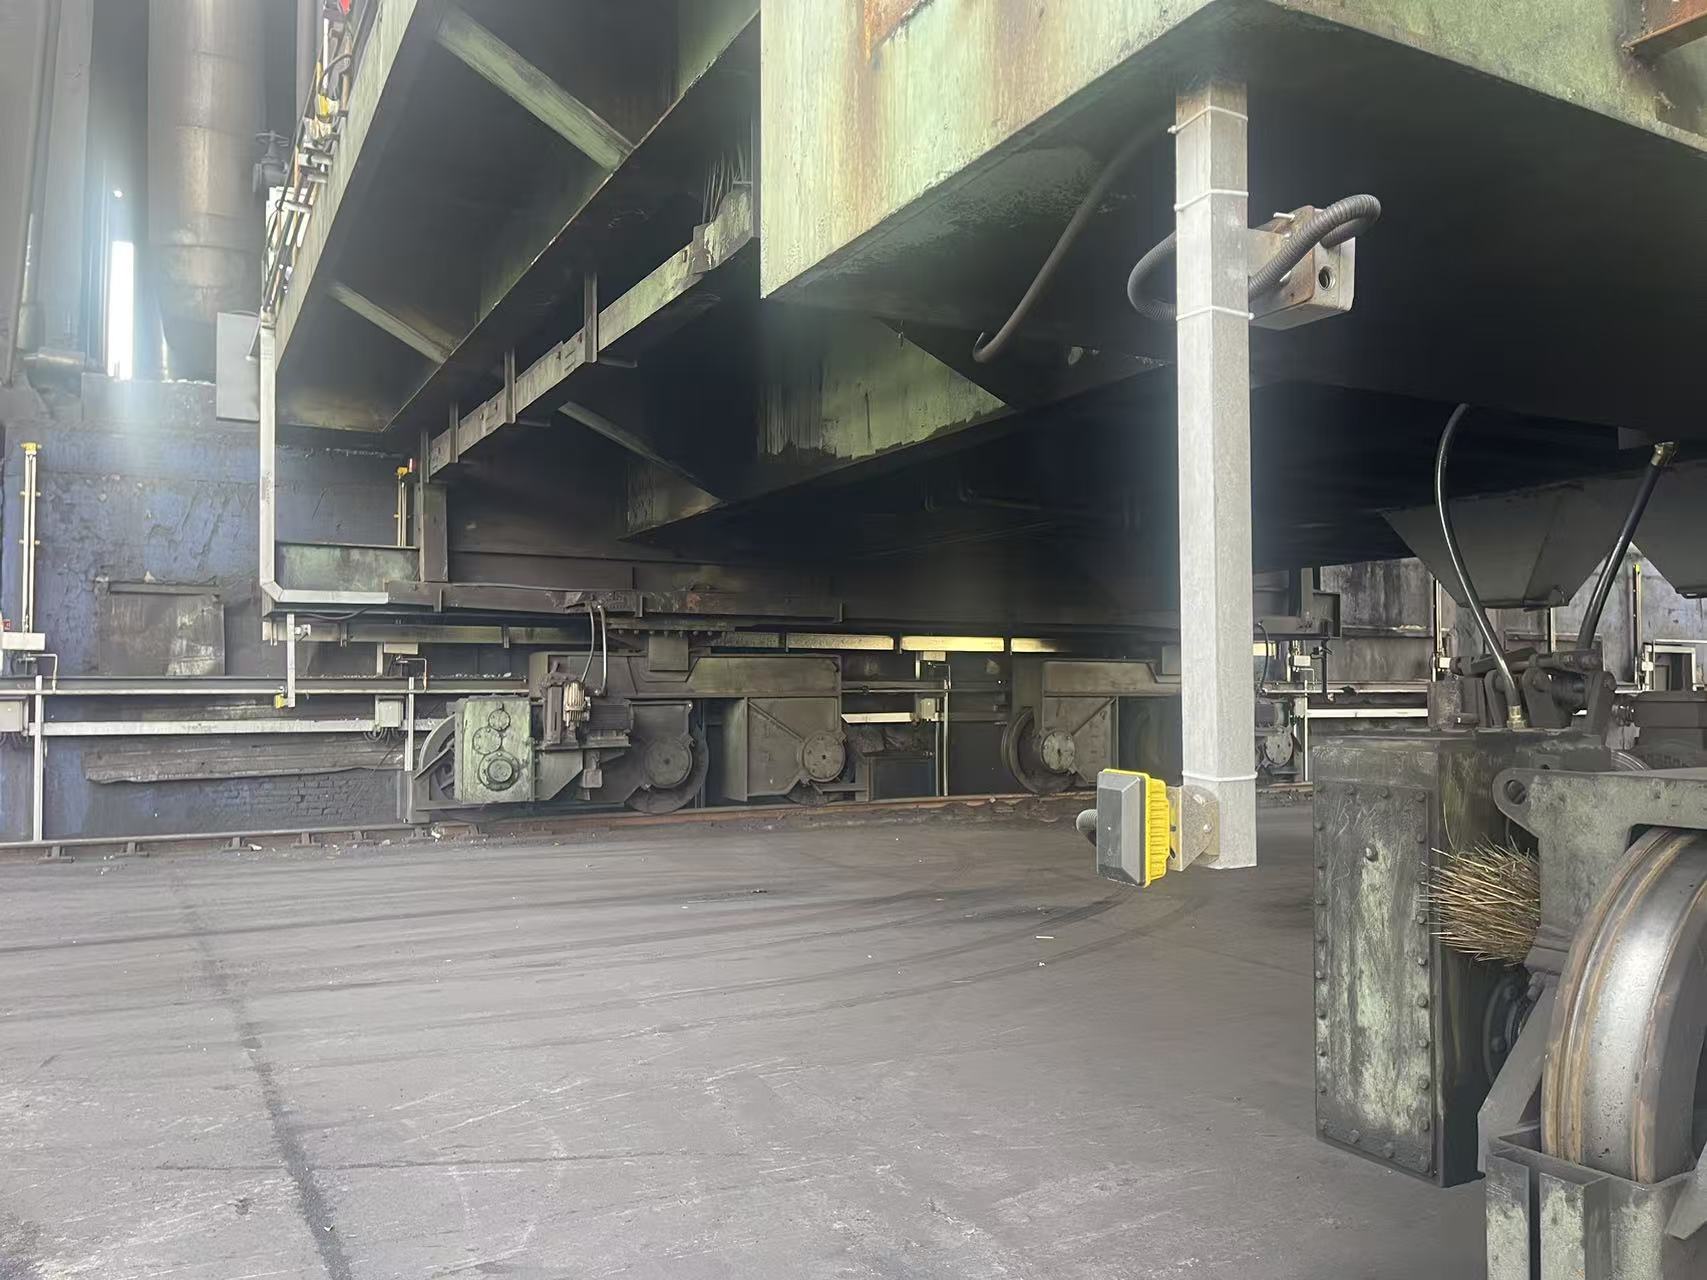
某焦化企业的焦炉作业区,推焦车、拦焦车、装煤车、熄焦车等焦炉四大车沿轨道高频运行,现场常年焦粉弥漫、高温辐射、蒸汽间歇充斥,人员与车辆交叉作业。该企业在车辆与作业区部署了锐弛工业雷达:实时测量车辆间与车辆对端头的距离,对作业区进行连续区域监测,人员或车辆进入危险范围先预警、接近前联锁。系统已交付投入运行,替代了原先依赖人工瞭望的防护方式。
一、现场:三重恶劣因素叠加的防撞难题
该焦化企业的车辆防护面临三个叠加的难点:
- 焦粉附着与悬浮:光学类传感器的镜头积灰后迅速失灵,而炉区恰恰是全场最难安排频繁擦拭的位置;
- 高温与蒸汽:炉体周边热辐射高,熄焦作业时蒸汽间歇充满作业区,依赖声波传播的方案回波不稳定;
- 人车交叉:一条轨道上多台车错车、对位,作业平台上同时有人员作业——原先依赖人工瞭望与哨戒,夜间、蒸汽、噪音下可靠性低,且人员在危险区旁值守本身即是隐患。
二、方案:防撞管车,防护管区
项目采用工业雷达非接触测距——不依赖光线、不依赖空气传声,焦粉、蒸汽、强光、黑夜均不影响回波。落地分两层:
车辆防撞:车辆前后端安装雷达,实时测量与同轨道车辆的距离,进入预警范围先提醒司机,继续接近到危险距离前联动减速或制动;轨道端头设固定参考测量,防止冲撞止挡。
作业区防护:对作业平台与车辆通行区域做连续区域监测,按现场布局划分防护区,人员或车辆进入外围区域先预警(声光提示、司机室提醒),进入核心区域即联锁,替代人员在危险区旁的值守。
输出信号直连现场控制器,接入既有 PLC 系统,未改动主控逻辑。
项目所用雷达所属 RE 系列已达 SIL3 安全等级(依据 IEC 61508:2010 标准,意大利 ECM 机构发证,证书可在线核验),可用于安全相关应用的功能安全评估与选型。
三、交付与运行
系统已完成交付并投入运行。现场雷达按车型分工布点:推焦车、拦焦车前后端安装防撞雷达,实时测量车辆间及车辆对轨道端头的距离;作业平台护栏与走行区域立柱安装区域监测雷达,人员进入危险范围先预警、接近前联锁。整套系统在焦粉、蒸汽、强光、夜班工况下持续工作,无需定期清洁探头。
四、与政策要求的对应
山西省应急管理厅 2026 年 6 月印发《关于推进焦化企业焦炉车辆防撞自动化改造工作的通知》,要求焦炉车辆采用物理联锁加雷达探测、视频 AI 中的一种及以上组合方式,实现:人员进入作业区报警、人员靠近停运车辆 2 米内触发联锁、人员靠近运行车辆规定区域内刹车减速且 2 米内停止走行,并于 2026 年 12 月底前完成改造。本项目的方案形态与该要求一一对应;项目所用雷达所属 RE 系列已达 SIL3 安全等级,满足安全相关应用对防护设备的功能安全要求。
五、现场适用性评估
各焦化现场的车型、轨道布局、平台位置、温度粉尘水平不同。提供以下信息给技术团队,可快速获得可行性结论与点位建议:
- 防护对象:车辆防撞、作业区人员防护,还是两者都要;
- 车型与数量、运行速度;
- 作业平台位置与轨道布局草图;
- 点位温度与粉尘水平;
- 要预警提醒,还是联锁制动,以及现有控制系统型号。